

Tech & IP
구조적 운동 분리 기반 고성능 로봇 손목 관절 기술
보유기관 : 고려대학교(세종)
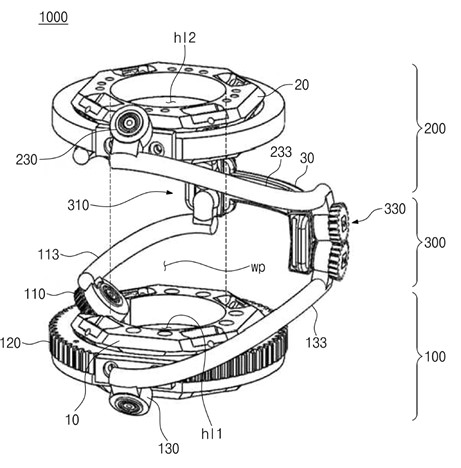
기술개요
로봇 손목 관절의 운동범위, 구조적 강성 및 내부 배선 공간을 동시에 고려한 새로운 로봇 손목 구동 메커니즘 기술임. 기존 로봇 손목 구조에서 발생하는 운동축 간 간섭, 특이점 및
특허정보
| 특허명 | 특허출원번호 | 출원일자 | |||
|---|---|---|---|---|---|
| 특허명 | 병렬 메커니즘 | 특허출원번호 | 10-2021-0142605 | 출원일자 | 2021-10-25 |
- 기술개발 배경 및 필요성
-
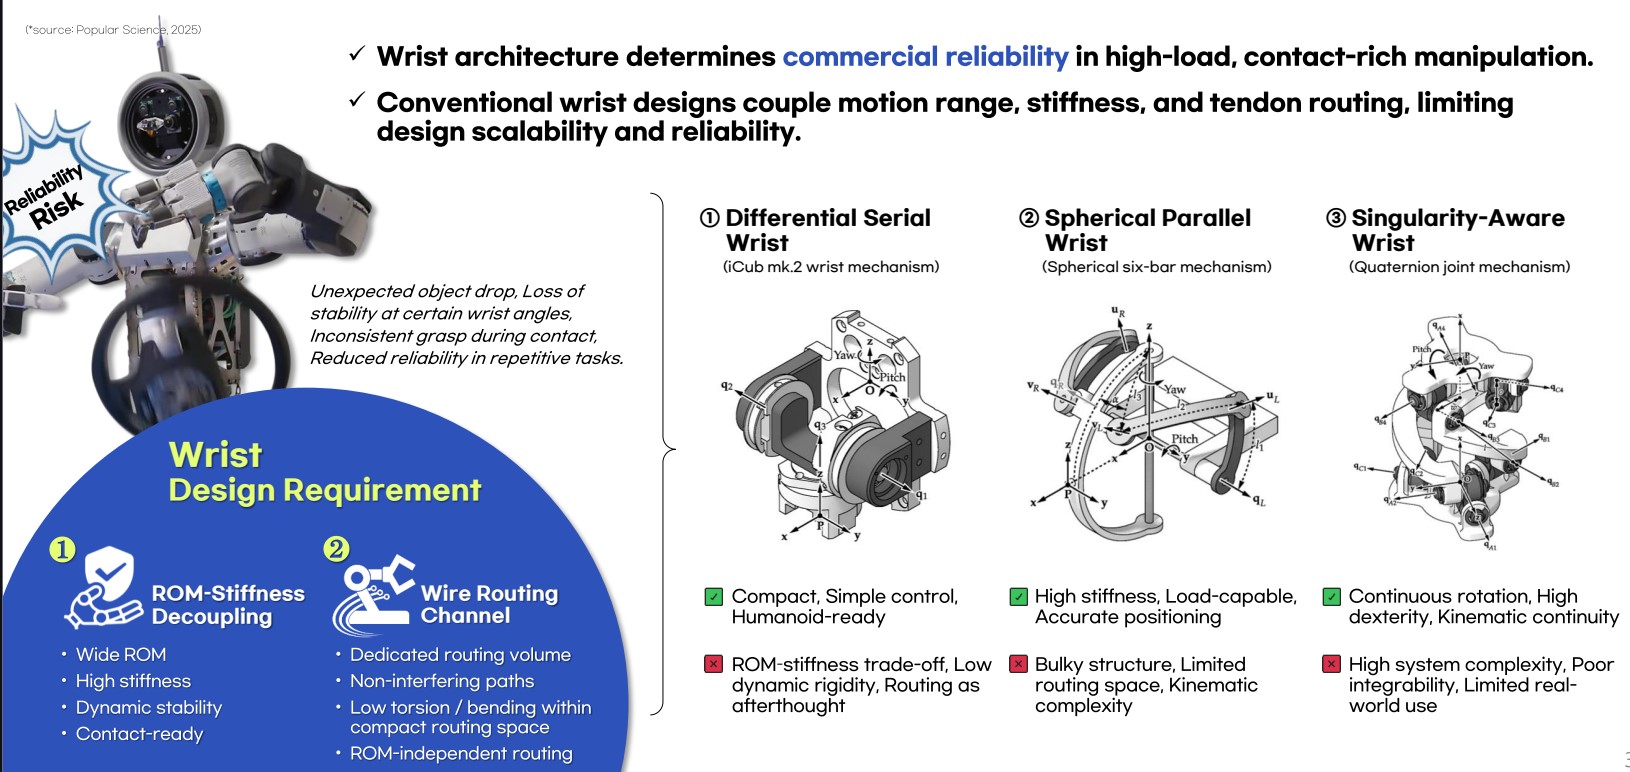
• 로봇 손목 관절은 정밀한 위치·자세 제어와 넓은 운동범위가 요구되는 핵심 구동부로, 관절의 구조적 강성과 내부 배선 공간을 동시에 확보하는 것이 중요함. 기존 손목 구조는 운동축 간 간섭과 기구학적 특이점, 내부 배선 공간의 제약 등으로 다양한 로봇 조작 환경에 대응하는 데 한계가 있음
- 핵심 기술 및 작동 원리
-
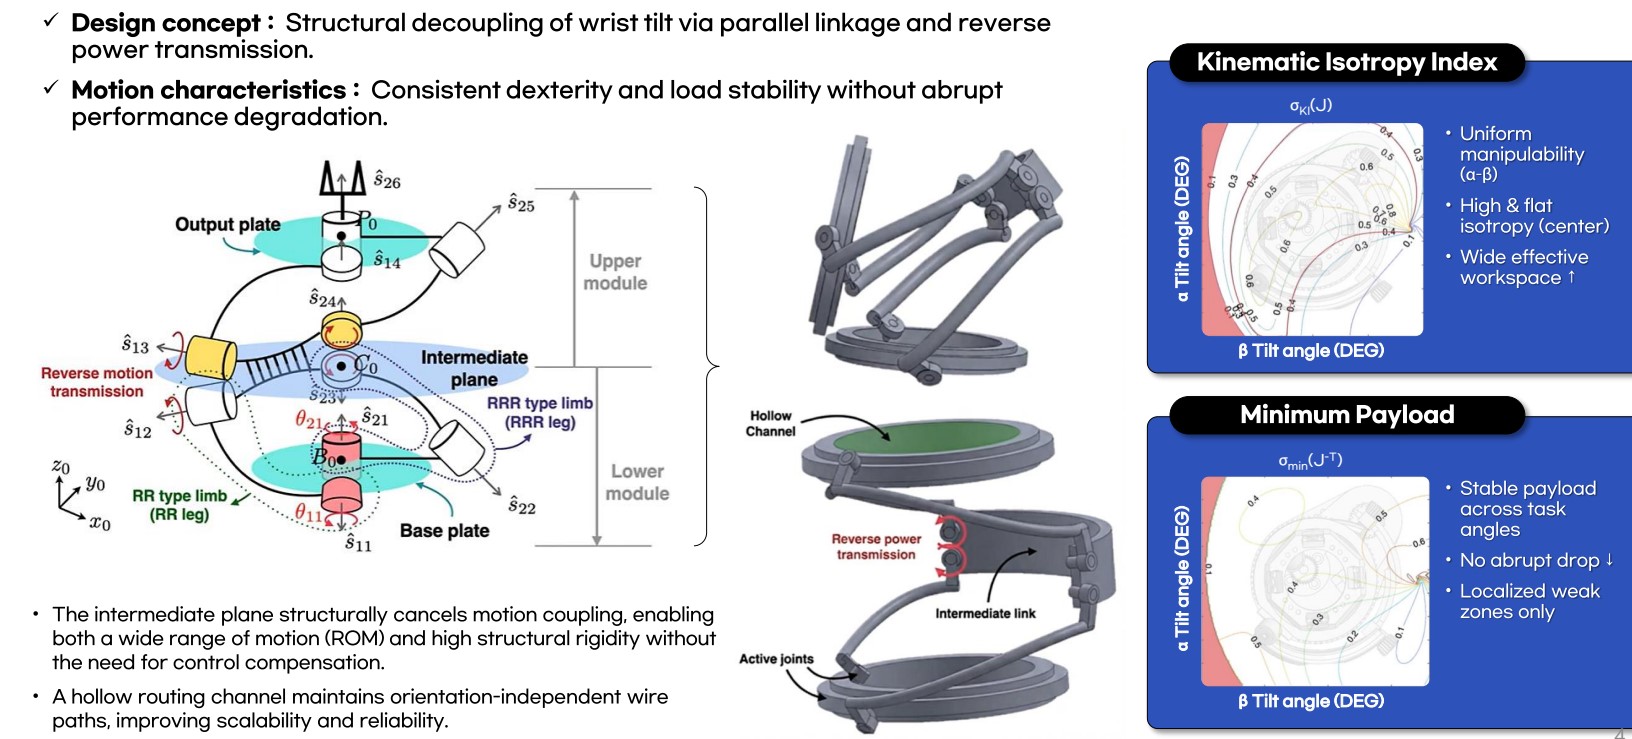
• 로봇 손목의 운동축 간 간섭을 줄이고 기울기 및 회전 동작을 구현하도록 설계된 2자유도(DOF) 손목 관절 메커니즘 기술임. 기구학적 구조를 최적화하여 넓은 운동범위와 구조적 안정성을 확보하고, 손목 내부에 중공형 통로를 형성하여 전선 및 연결부의 배치를 지원함
- 기술적 특징 및 우수성
-
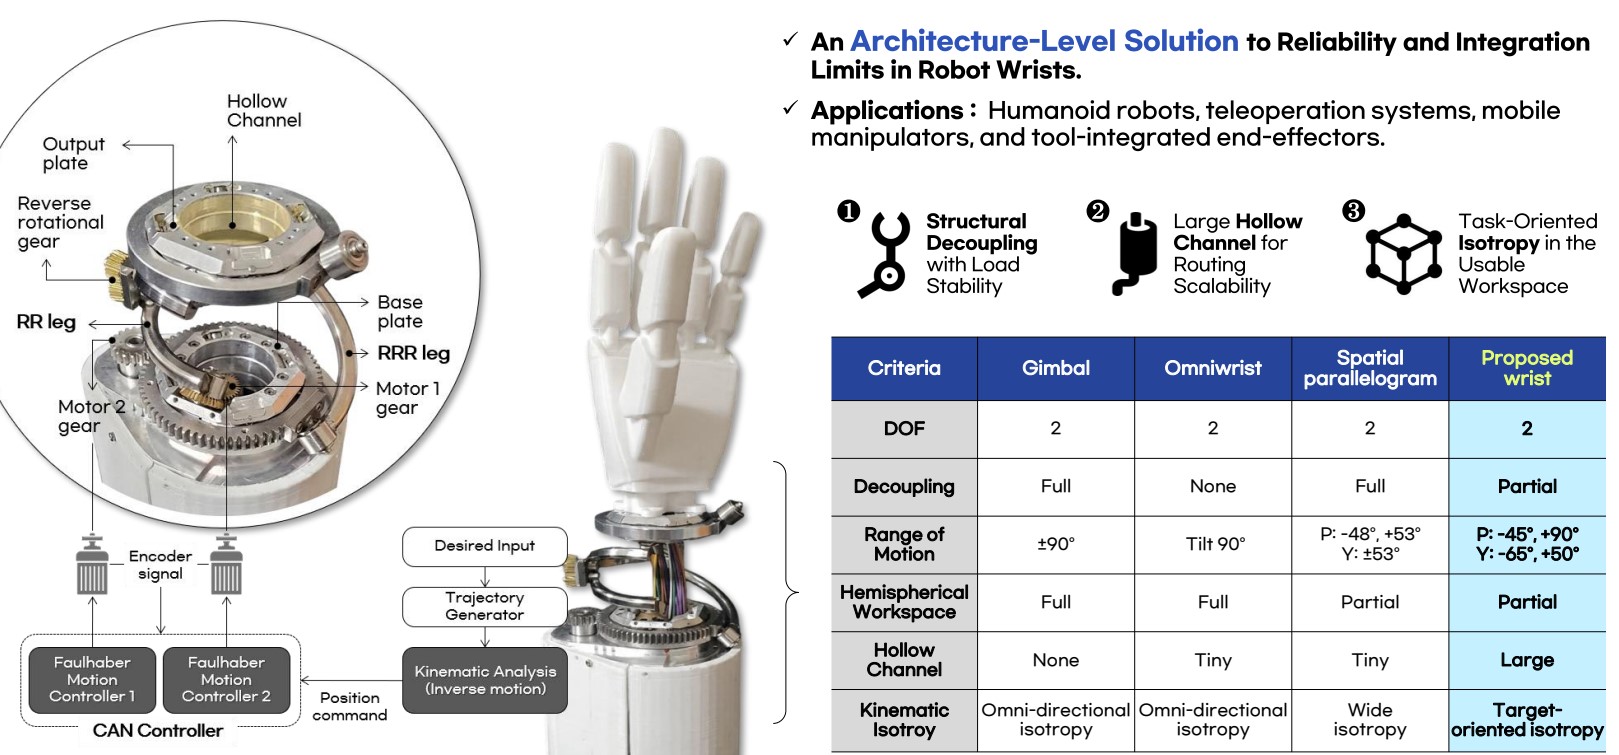
• Pitch -45°~+90°, Yaw -65°~+50°의 운동범위를 제시하며, 운동축 간 구조적 간섭을 줄이면서 내부 배선 공간을 확보하도록 설계됨. 로봇 손목의 운동 성능과 배선 구조를 통합적으로 고려하여 산업용 로봇 및 다관절 매니퓰레이터의 조작 성능 개선에 활용할 수 있음