

Tech & IP
로봇 비전지능 온디바이스 추론 컴퓨팅 SW 기술
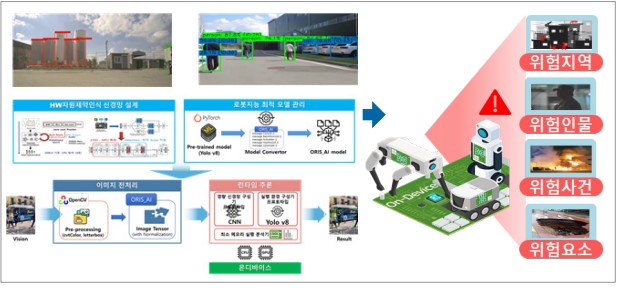
기술개요
온디바이스 시스템의 컴퓨팅 HW자원 제약을 극복하고, 로봇 비전지능의 실시간 추론처리를 지원하기 위해 로봇에 탑재된 카메라와 온디바이스 보드를 기반으로 영상 입력과 동시에 온디바이
특허정보
| 특허명 | 특허출원번호 | 출원일자 | |||
|---|---|---|---|---|---|
| 특허명 | 온디바이스 ROS 환경 기반 다중 딥러닝 추론 연산 엔진 장치 및 방법 | 특허출원번호 | 10-2025-0088436 | 출원일자 | 2025-05-29 |
- 기술개요
-
온디바이스 시스템의 컴퓨팅 HW자원 제약을 극복하고, 로봇 비전지능의 실시간 추론처리를 지원하기 위해 로봇에 탑재된 카메라와 온디바이스 보드를 기반으로 영상 입력과 동시에 온디바이스 보드에 가용 가능한 CPU/GPU를 최적으로 활용하여 Detection/Classfication/Segmentation/PoseEstimation/Scene-UnderStanding/ Tracking 등을 위한 CNN 및 VIT 신경망 실시간 추론처리를 지원하는 추론엔진 SW와 이 추론엔진에 최적 실행되는 위험지역 순찰 응용 SW 기술임
- 기술개발 목적 및 필요성
-
• 클라우드 추론기반 로봇 비전지능 처리의 지연성, 데이터 보안, 고비용 등의 단점을 극복하기 위해 온디바이스 추론기반 실시간 로봇지능 서비스 수요 증대
• 현재 국내 로봇 산업계에서는 실시간 로봇지능 서비스를 도입하기 위해, 특정 외산 보드와 보드HW에 락인된 추론 컴퓨팅 SW(예: Nvidia TensorRT 등)에 서버에서 학습된 모델을 실행시키기 위한 경량화 기술에 의존
• 다양한 지능의 복합 활용과 지능 외에 로봇 고유의 SW 동시 적용시 온디바이스 컴퓨팅 자원 부족 한계와 양산 제품 의 외산 추론 컴퓨팅 SW에 대한 Running Royalty 비용의 근본적인 해결을 위해서는 온디바이스 추론 컴퓨팅 SW 기술 필요
- 기술의 특징 및 장점
-
• 다양한 임베디드 CPU/GPU 기반 온디바이스 HW의 고효율 활용을 지원하는 로봇 비전지능 특화 추론 AI SW 프 레임워크 국산화 기술
- 서버 학습모델 최적 자동 변환기 지원
- 온디바이스 비전지능으로 활용도 높은 다수의 CNN/VIT 계열 신경망 추론처리 지원
• ROS2와 소스수준 연동 가능한 인터페이스 API 지원 온디바이스 추론엔진 SW 기술
- 국외 기술 대비(NVIDA Issac)대비 다양한 오픈소스 ROS2 구현과 연동 지원
- 상용 사족로봇 탑재후 ROS와의 연동 PoC 완료