

Tech & IP
다중센서 융합 자율주행 AI/SW 기술
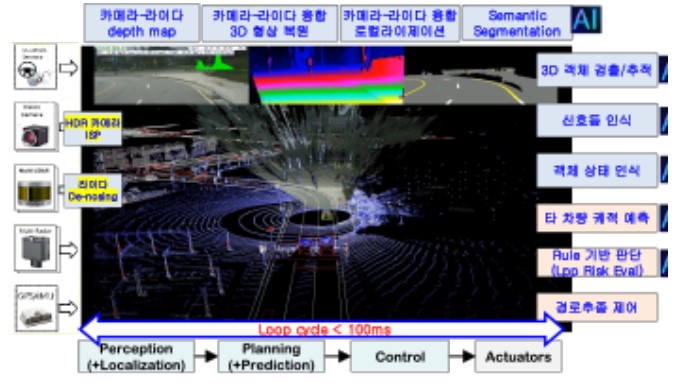
기술개요
카메라 및 라이다 센서를 융합하여 도심환경 자율주행을 위한 로컬라이제이션, 수집데이터 비식별화, 동적객체 예측 AI/SW 핵심기술이며 이를 활용하여 자율주행 인지 및 판단 시스템을
특허정보
| 특허명 | 특허출원번호 | 출원일자 | |||
|---|---|---|---|---|---|
| 특허명 | 자율주행을 위한 3차원 정밀지도 생성 및 이를 이용한 차량위치 인식 방법 외 1건 | 특허출원번호 | 10-2021-0152332 외 1건 | 출원일자 | 2021-11-08 외 1건 |
- 기술개요
-
카메라 및 라이다 센서를 융합하여 도심환경 자율주행을 위한 로컬라이제이션, 수집데이터 비식별화, 동적객체 예측 AI/SW 핵심기술이며 이를 활용하여 자율주행 인지 및 판단 시스템을 제작할 수 있는 기반 기술
- 기술개발 목적 및 필요성
-
• 본 기술이전의 목적은 자동차/자동차 부품 또는 모빌리티 서비스에서 운전자 보조 시스템 또는 자율주행 시스템 개 발을 위해 필요한 자율주행 인공지능 기반 인지 및 예측 기술을 제공
• 기술이전 대상 기술이 활용될 수 있는 자율주행 기술은 레벨이 4단계 및 5단계로 높아질수록 기술 실현에 가장 큰 영 향을 미치는 핵심 인공지능 기술이며, 도심 및 농어촌 비포장도로에서 주행하는데 필요한 요소 기술
• 특히 중소·벤터 기업이 자율주행 기술을 개발하여 서비스에 적용하기 위하여 인공지능을 위한 많은 학습데이터의 확 보가 중요하며, 단시간에 데이터를 수집 및 가공하기에 비용과 시간이 소요됨. 따라서 본 기술에 포함된 학습 데이터 를 기술이전 함으로써 중소·벤처 기업이 자율주행 모빌리티 서비스에 수익을 창출할 수 있는 기반 마련
- 기술의 특징 및 장점
-
• (세부기술1)라이다, 카메라 융합 로컬라이제이션 기술
- 입력 카메라 영상 데이터와 입력 라이다 포인트클라우드 데이터를 이용하여 차의 모션을 계산하고, 주변 도로의 차 선/마커 등을 인공지능으로 검출하여 고정밀 맵과의 매칭을 통한 자율주행차량의 위치를 계산하는 기술
• (세부기술2)자율주행 데이터 반자동 비식별화 기술
- 자율주행 수집데이터 및 학습데이터를 공개/공유하기 위하여 영상데이터의 비식별화가 반드시 필요하며 영상 내 사 람 얼굴과 차량의 번호판을 인공지능으로 검출하여 모자이크 처리하는 기술
• (세부기술3) 다중센서 융합 동적객체 경로 예측 기술
- 타 차량의 과거 궤적데이터와 고정밀 맵 데이터를 이용하여 미래 위치를 예측하는 기술로 과거 2초의 궤적을 입력으 로 미래 4초 동안의 미래 위치를 예측하는 기술이며, 타 차량의 위치를 예측함으로써 충돌회피 대응에 보다 용이함. 특히 Cut-in 예측을 통해 자율주행차량이 미리 감속함으로써 안전한 자율주행 Planning이 가능