

Tech & IP
로봇의 비정형 물류 디팔레타이징을 위한 동작계획 기술
보유기관 : 한국전자통신연구원
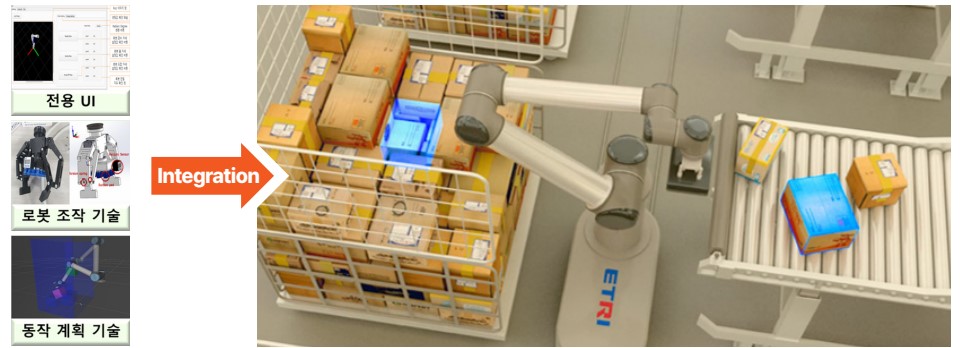
기술개요
티칭(teaching)이 필요 없는 로봇 동작 자동생성 기술로, 산업용 및 협동로봇에 적용 가능한 오픈소스 기반 로봇 물류 작업 자동화 기술
특허정보
| 특허명 | 특허출원번호 | 출원일자 | |||
|---|---|---|---|---|---|
| 특허명 | 소형 박스 디팔레타이징을 위한 롤테이너 검출 및 박스 피킹순서 결정 방법 | 특허출원번호 | 10-2022-0075007 | 출원일자 | 2022-08-29 |
- 기술개요
-
티칭(teaching)이 필요 없는 로봇 동작 자동생성 기술로, 산업용 및 협동로봇에 적용 가능한 오픈소스 기반 로봇 물류 작업 자동화 기술
- 기술개발 목적 및 필요성
-
• 개인물류 및 다품종 소량생산 물류는 비정형성으로 인해 대부분 수작업으로 처리
• 코로나19 이후 지속해서 증가한 비정형 물류에 대응하고 물류 노동환경을 개선하기 위해 로봇 자동화가 필요
- 기술의 특징 및 장점
-
• 추가적인 주변 자동화 장비 없이 다관절 로봇 시스템과 3차원 비전 시스템만을 사용하여 박스 형태의 비정형 물류 디팔 레타이징을 자동화
- ROS 2 / MoveIt2 지원 로봇 팔을 대상으로 동작계획에 필요한 S/W 기술을 대상으로 함
- 비규격 박스를 내리는 디팔레타이징 작업 전용 UI 및 로봇 동작계획 S/W로 구성